
ÉQUIPEMENT
Robots de palettisation pour produits isolants
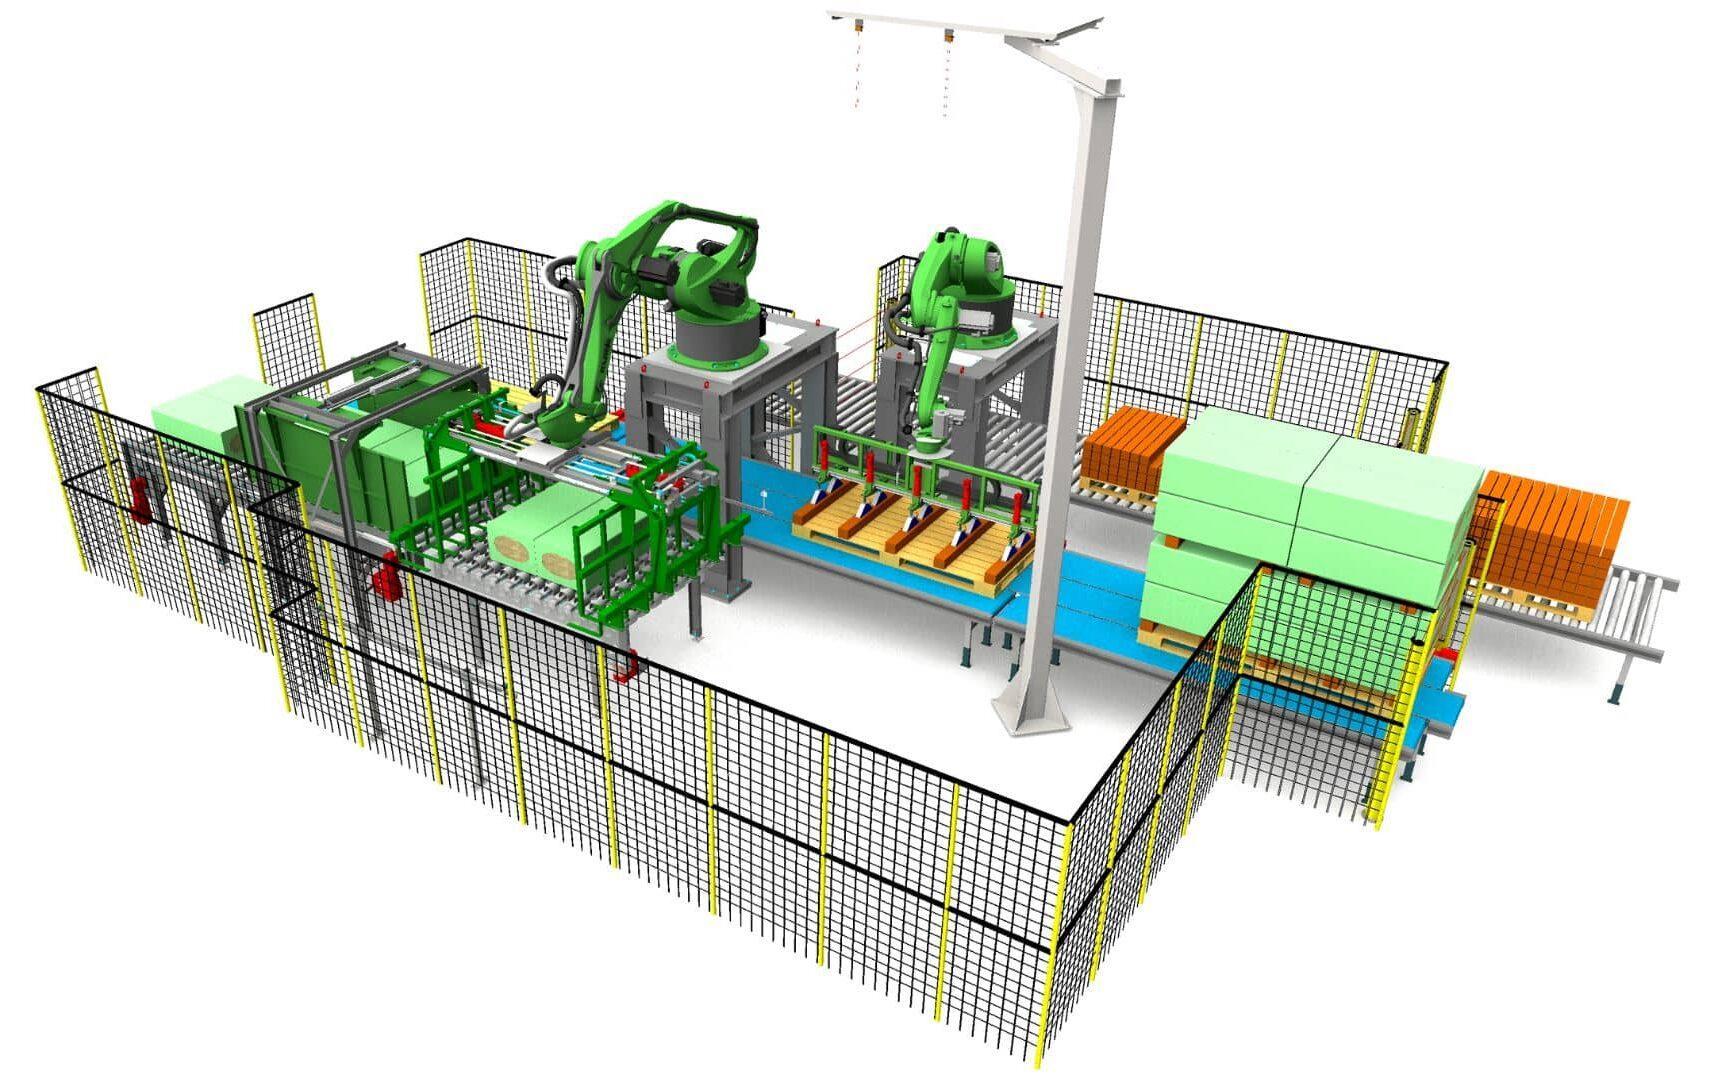
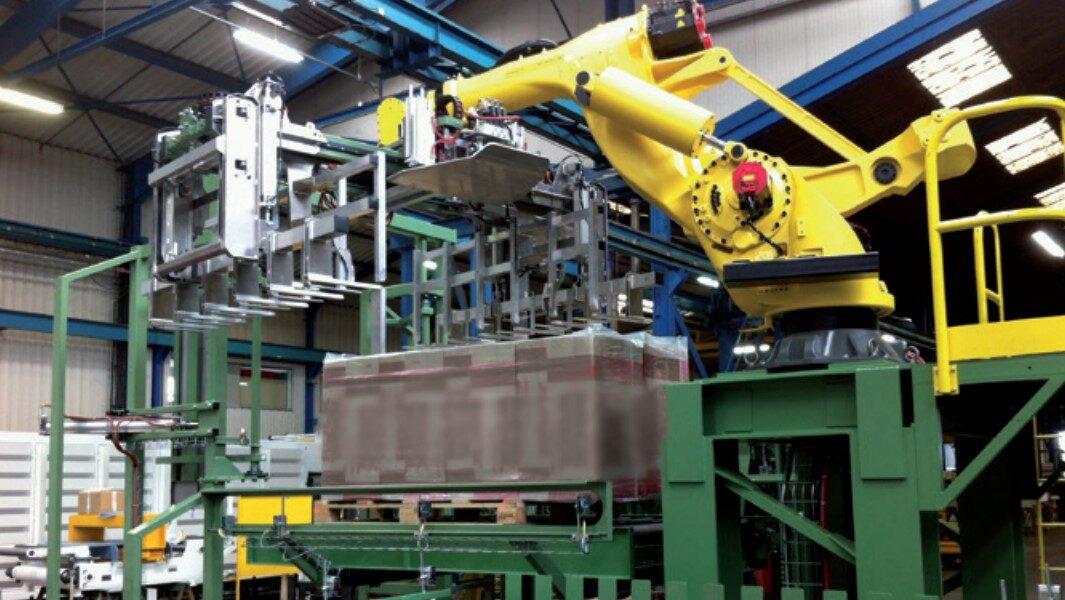
Le robot de palettisation compose les charges à partir des paquets d’isolant en sortie de ligne. FIMEC SH étudie le préhenseur, les plans de dépose et les supports pour les formats à traiter, y compris les configurations sur cales en isolant.
Produits
Panneaux et ballots d’isolant
Préhension
Pince multifonction étudiée pour les formats à traiter
Supports
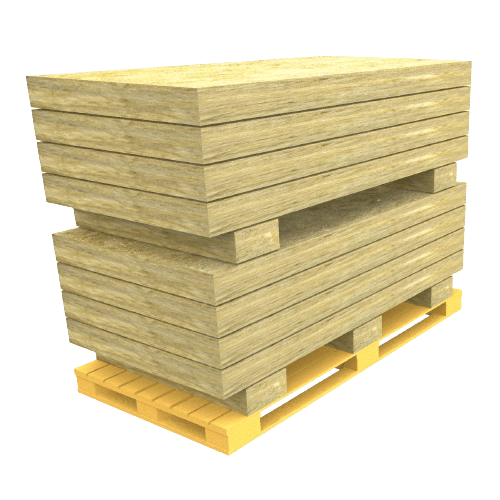
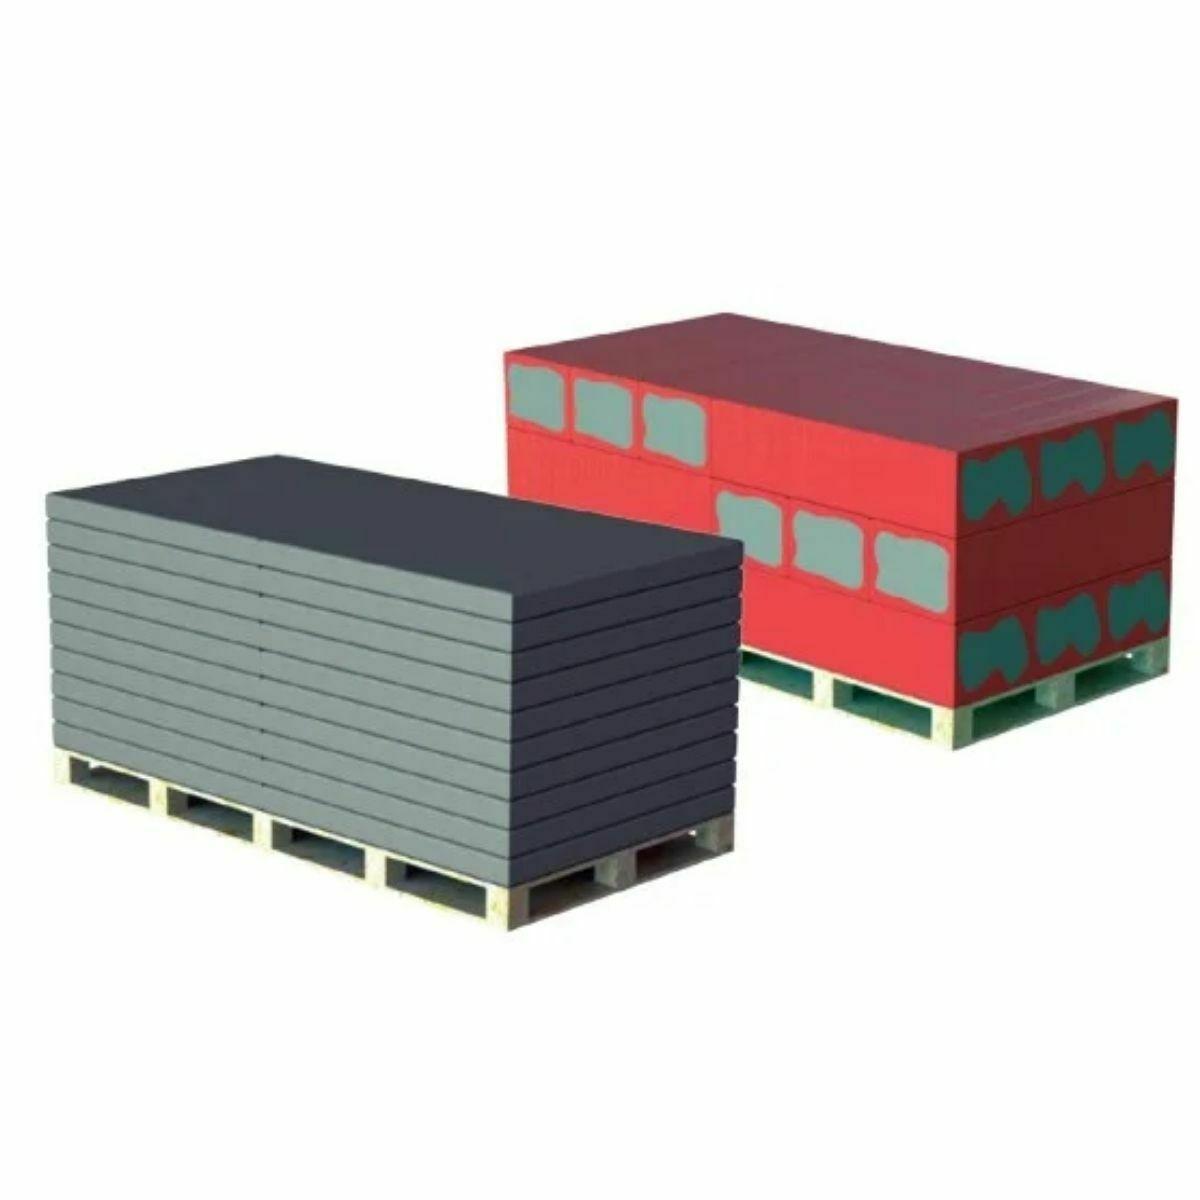
Palettes, multipalettes longues ou cales en isolant
Dépose
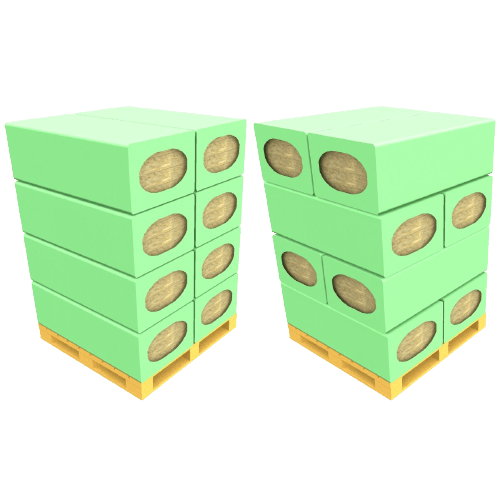
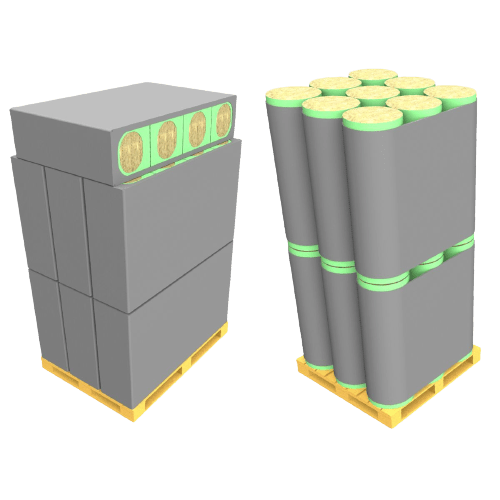
Paquets horizontaux, verticaux ou croisés
Largeur
Exemple de palettisation d’isolants : 0,8 à 1,3 m
Fonctionnement
La pince multifonction permet de traiter les formats prévus sans changement d’outil. Les paquets peuvent être disposés horizontalement, verticalement ou en couches croisées. Le robot s’intègre à une ligne pouvant comprendre le centrage, le retournement et l’encollage des ballots. L’étude distingue le temps de cycle du robot du débit de paquets obtenu avec chaque plan de palettisation.
Points clés
Longueur
Exemple de palettisation d’isolants : 1 à 3 m
Hauteur de charge
Définie avec le plan de palettisation et les contraintes de manutention
Cadence
Exemple de palettisation d’isolants : jusqu’à 5,5 cycles/min
Débit
Défini avec le nombre de paquets pris par cycle et le plan de dépose
Changement
Sans changement de pince pour les formats prévus
Préparation
Centrage, retournement et encollage en amont, selon la ligne
La pince multifonction prend les paquets dans les formats prévus pour la production. Le programme les dispose horizontalement, verticalement ou en couches croisées.
Les supports peuvent être des palettes, des multipalettes longues ou des cales dans le même isolant que le produit. Ces dernières peuvent être réutilisées sur le chantier.
Le débit dépend du nombre de paquets pris par cycle, de leur orientation et du plan de dépose. Une cadence du robot ne suffit donc pas à définir le débit final.
- Dimensions et tenue des paquets.
- Support et dimensions de la charge terminée.
- Disposition des couches et changements de série.
- Cadence d’arrivée et évacuation des charges.
Le point de prise reçoit les ballots après leur préparation. Le centrage, le retournement et l’encollage relèvent des postes en amont ; le robot assure ensuite la prise et la dépose.
Le choix de la pince tient compte de tous les formats prévus. L’organisation complète des supports et des transferts est décrite dans la solution de palettisation.
Présent dans ces solutions
Lignes de production de panneaux isolants en laine minérale
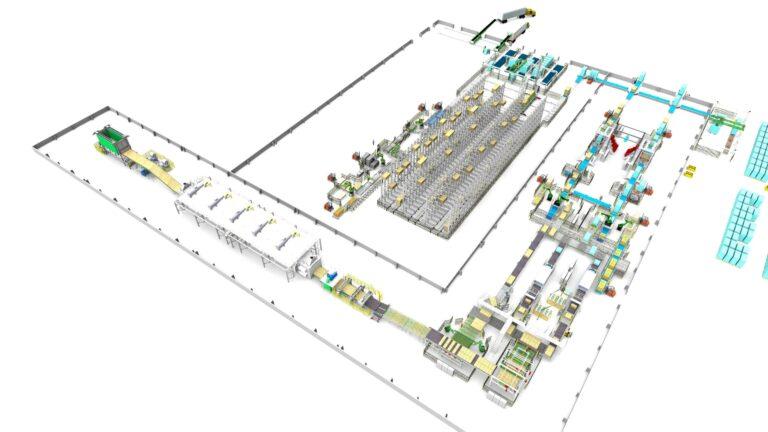
Après la fibrisation, la ligne de laine minérale transforme les fibres en panneaux prêts à expédier. FIMEC SH intervient sur la réception, le formage, l’étuvage, la découpe et les équipements de conditionnement.
Solutions de palettisation automatisée
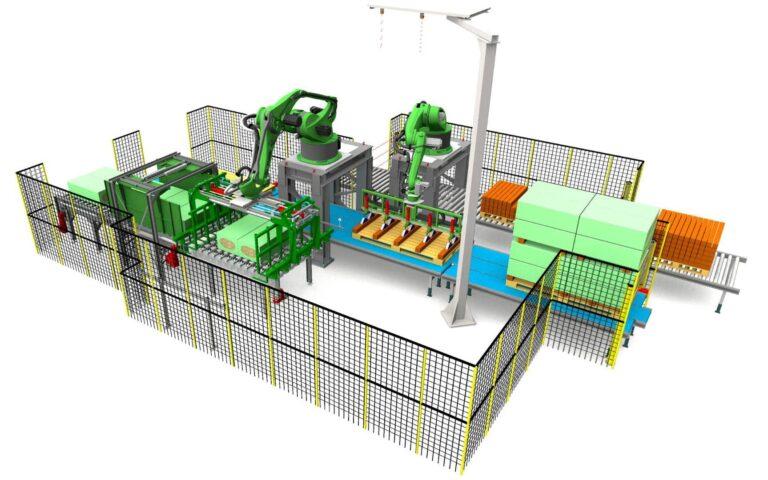
La palettisation automatisée constitue les charges en sortie de production. Pour les isolants, elle associe préparation des paquets, prise par pince et dépose sur palettes ou sur cales, selon le conditionnement attendu.